智能缸体立库存技术说明:
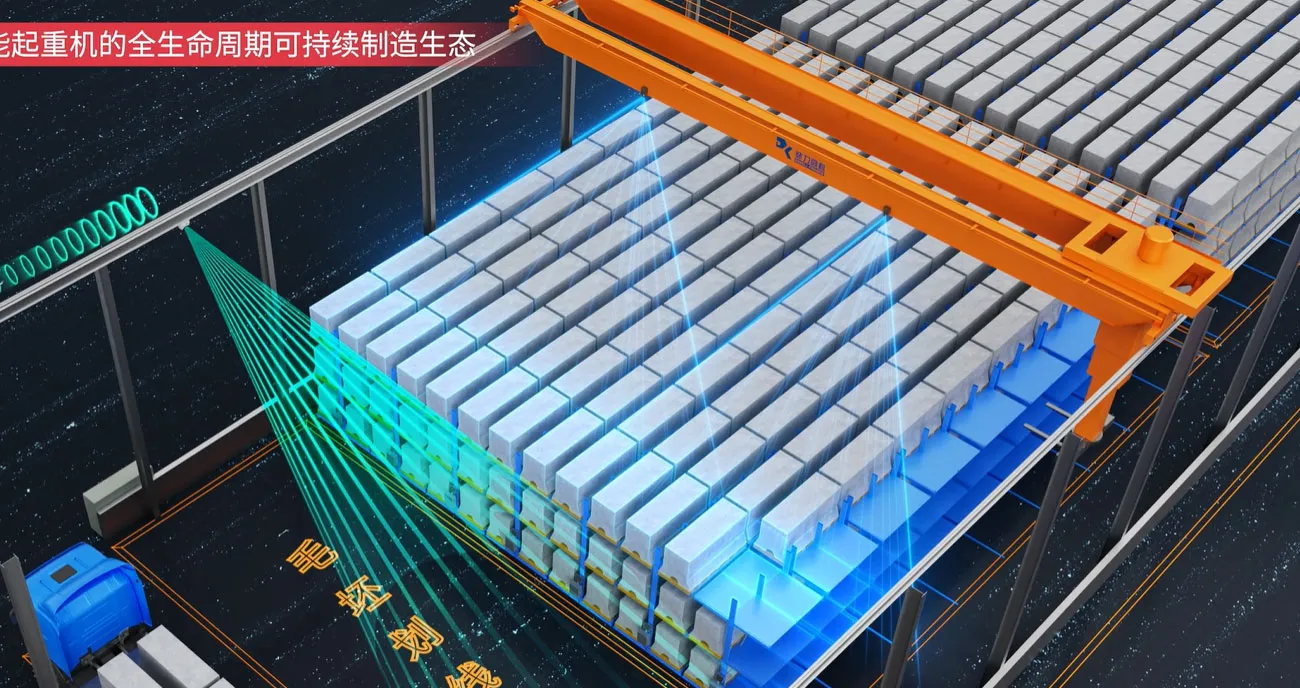
桁架式吊智能防摇与对位依托传感器感知、算法调控、执行机构响应构成闭环系统,核心是抑制吊装过程吊具摆动,实现吊具与工件精准对接,减少人工操作,提升厂房吊装作业效率与安全性。
一:桁架吊智能防摇工作原理 防摇以主动防摇为主、被动阻尼辅助,抑制大车行走、起升动作速度变化带来的吊具摆动。
1. 传感器采集:搭载角度、加速度、激光测距传感器,实时采集吊具摆角、大车运行速度、起升高度,高频采样捕捉摆动变化,抵御厂房内气流与设备振动干扰。
2. 智能算法调控:采用 PID 或 MPC 模型预测控制算法,根据摆动数据计算速度补偿量。大车加减速时动态微调行走速度,依靠反向惯性抵消摆动;起升过程控制起升加速度,避免速度突变引发吊具晃动。
3. 执行机构响应:变频驱动接收指令快速调节电机输出,平滑调速,可将吊具摆动控制在小范围,显著优于人工操作摆动量。
4. 被动辅助防摇:配置阻尼器、防摇拉索,吸收残余摆动能量,适配重载、厂房气流扰动工况。
二:智能对位工作原理 实现吊具与工件、工装精准定位,包含工件堆码对位、工位装卸对位场景,融合定位与视觉识别。 粗定位依靠编码器 + 激光定位,对厂房工位、工件放置区域实现厘米级定位,锁定作业目标位置。